这一课跟学教材第 18 章,用 LEDC 产生 PWM,并由硬件渐变单元自动改变占空比。红色 LED 约 1 秒渐亮、1 秒渐暗;BOOT 可以暂停,再按一次从暗端重新开始。
配套工程:examples/11-ledc-hardware-fade。构建结果见文末,本课的实板渐变、按键和波形尚未验收。
1. 两种频率分别控制什么
本例的 PWM 载波是 5 kHz,每个 PWM 周期 200 us;亮度从暗到亮约 1 秒,两者不在同一个时间尺度上。
第 10 课需要每秒 2000 次中断决定 GPIO 电平。这里持续波形交给 LEDC,任务只在一段渐变完成后安排下一段,并按短节拍处理输入。
2. 定时器决定频率,通道决定输出引脚
1ledc_timer_config_t timer = {
2    .speed_mode = LEDC_LOW_SPEED_MODE,
3    .duty_resolution = LEDC_TIMER_10_BIT,
4    .timer_num = LEDC_TIMER_0,
5    .freq_hz = 5000,
6    .clk_cfg = LEDC_AUTO_CLK,
7};
ESP32-S3 的 LEDC 只支持低速模式。“低速”是外设模式名称,不代表只能生成低频信号。10 位占空比分辨率,本例使用 0..1023 的安全范围;不要把 10 位当成 10 档,也不要无条件把 1 << bits 当最大可用值。
先配置定时器,再配置通道:
 1ledc_channel_config_t channel = {
 2    .gpio_num = 1,
 3    .speed_mode = LEDC_LOW_SPEED_MODE,
 4    .channel = LEDC_CHANNEL_0,
 5    .timer_sel = LEDC_TIMER_0,
 6    .duty = 0,
 7    .hpoint = 0,
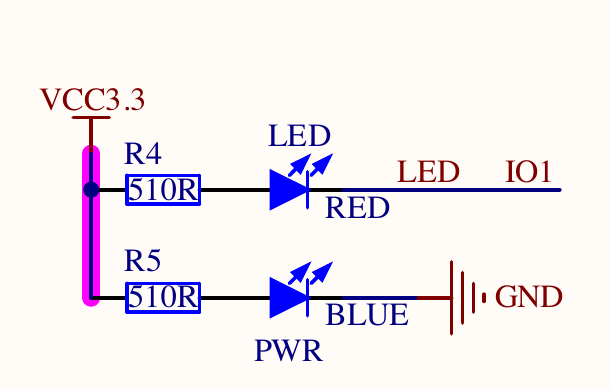
 8    // 低电平点亮的 LED,在硬件输出端反相。
 9    .flags.output_invert = 1,
10};
这样 BSP 继续保持“亮度值越大越亮”的接口。应用不需要把每个值重新取反。0 对应熄灭,1023 接近全亮;在这个取值约定下最大值并非严格 100% 点亮,肉眼通常难以分辨,但测量时要知道差异。
同一个 GPIO1 已经被 LEDC 接管,不能同时再运行第 10 课的 GPIO 软件 PWM,或让别的任务直接调用 gpio_set_level() 来竞争输出。
3. 非阻塞地发起一段硬件渐变
PWM_LED 封装硬件初始化和亮度输出,fade.c 封装渐变功能:
1// 先安装渐变服务,并注册本课自己的完成回调。
2ESP_ERROR_CHECK(ledc_fade_func_install(0));
3
4// 以下示意启动“1 秒渐亮”,实际模块封装为 fade_to()。
5ESP_ERROR_CHECK(ledc_set_fade_with_time(LEDC_LOW_SPEED_MODE,
6    LEDC_CHANNEL_0, PWM_LED_MAX, 1000));
7ESP_ERROR_CHECK(ledc_fade_start(LEDC_LOW_SPEED_MODE,
8    LEDC_CHANNEL_0, LEDC_FADE_NO_WAIT));
LEDC_FADE_NO_WAIT 允许发起任务继续处理按键;LEDC_FADE_WAIT_DONE 则等待渐变完成。硬件完成时间受步进量化影响,所以参数中的 1000 ms 是目标时间,不宜写成实测精确时长。
4. 完成回调只通知任务
1static bool IRAM_ATTR fade_done(const ledc_cb_param_t *event, void *arg)
2{
3    (void)event;
4    BaseType_t woken = pdFALSE;
5    // LEDC 完成回调在 ISR,不能在这里阻塞或执行按键业务。
6    vTaskNotifyGiveFromISR((TaskHandle_t)arg, &woken);
7    return woken == pdTRUE;
8}
应用每轮检查通知,如果渐亮完成,就把下一目标改成 0;渐暗完成,再改成 1023。只有应用任务启动、停止渐变并更新目标,避免多个任务同时操作一个通道。
回调放在 IRAM,通知对象使用默认配置下位于内部 RAM 的任务句柄;不在回调中访问 Flash 字符串或外部 RAM。若以后改变内存配置,还需要检查整条 ISR 调用链和上下文数据。
1// 零等待读取通知,因此检查本身不会阻塞按键。
2if (ulTaskNotifyTake(pdTRUE, 0) && running) {
3    target = target == PWM_LED_MAX ? 0 : PWM_LED_MAX;
4    ESP_ERROR_CHECK(fade_to(target, 1000));
5}
NO_WAIT 解决的是启动调用等待完成的问题。它不表示可以在渐变中随意重写同一个通道;必须按照芯片和驱动的能力正确停止旧操作。
5. BOOT 如何及时暂停渐变
本例复用第 09 课基于时间戳的 20 ms 消抖,每 10 ms 扫描一次。按键事件优先于当前轮的完成通知:
1ESP_ERROR_CHECK(fade_stop()); // ESP32-S3 支持中止 NO_WAIT 渐变。
2ulTaskNotifyTake(pdTRUE, 0);  // 丢弃已经排队的旧完成通知。
3running = !running;
暂停时保留当前亮度;再次按下时,先设置亮度为 0,再启动到 1023 的新渐变。选择从暗端重新开始,是为了让重新启动的行为明确,也避免暂停刚好落在终点时启动零距离渐变而难以推断完成事件。
ledc_fade_stop() 依赖芯片能力。ESP32-S3 支持,不能假定其他 ESP32 型号都支持。停止返回后输出的稳定也有硬件周期边界,不能把它当成零延迟电平开关。
BOOT 电路仍是 GPIO0 按下接地。程序正常启动后再测试,不要按住 BOOT 复位。按键与 GPIO1 无需额外接线。
6. 源码分层与依赖
1components/BSP/
2├── KEY/key.c、key.h       # 输出一次稳定按下事件
3└── PWM_LED/
4    ├── pwm_led.c、pwm_led.h # 初始化、逻辑亮度映射
5    └── fade.c、fade.h       # 渐变服务、完成通知和停止
6main/main.c                 # 暂停状态、渐变方向、输入调度
main 依赖 BSP esp_timer freertos;BSP 实现依赖 esp_driver_ledc esp_driver_gpio freertos。不要把官方模块名也命名为 ledc.h 再依赖包含顺序,本例使用 pwm_led.h 避免与驱动概念混淆。
7. 构建、验收与常见问题
1# 使用与前面课程一致的 IDF 版本。
2source ~/.espressif/tools/activate_idf_v5.5.5.sh
3cd ~/mycode/esp32-blog/examples/11-ledc-hardware-fade
4idf.py build
5# 换成实际端口;Ctrl+] 退出监视。
6idf.py -p <实际串口> flash monitor
检查 LED 连续渐亮渐暗;在中间亮度按 BOOT,应该很快暂停;再按一次从暗端重新呼吸。持续按住不反复切换。需要量化响应时,应测量按键稳定时刻与输出变化,不能仅凭肉眼写出精确延迟。
灯越来越暗却显示目标在增加,先查 output_invert;完全不动,先查 GPIO、LEDC 定时器和通道是否一致;只能渐亮一次,检查是否注册完成回调、是否处理通知、是否又启动了下一段。
教材第 18 章使用硬件渐变,本课保持这个核心,再增加“完成 ISR → 普通任务”的通知和可中止操作。频率、分辨率与渐变幅度采用本例自己的参数,BSP 对外统一逻辑亮度方向。
依据:ESP-IDF v5.5.5 LEDC 文档及本机 v5.5.5 的 driver/ledc.h、ESP32-S3 soc_caps.h。
下一课:阶段项目:按键切换呼吸灯模式。