本课是基础补充:用一个任务同时扫描 BOOT、切换模式、定时闪灯。按键始终可以响应,不会为了等待下一次闪灯而暂停整个业务。
配套工程:examples/09-event-state-machine。构建结果见文末,按键、消抖与实际响应延迟尚待实板验收。
1. 从“按顺序等完”变成“每次推进一点”
如果主循环先点灯、等 500 ms、熄灯、再等 500 ms,按键可能需要等待接近 1 秒才被扫描。即使 vTaskDelay() 已经把 CPU 让给其他任务,本任务内的后续业务仍要等它返回。
解决办法是保存状态和进入状态的时间。每轮只检查“有没有新输入、当前应该输出什么”,然后很快返回下一轮。
模式顺序是:熄灭 → 常亮 → 闪烁 → 熄灭。每次稳定按下只转换一次;长按不连续跳转。进入闪烁时立即点亮,500 ms 后熄灭,再过 500 ms 点亮。
2. 接线与电平
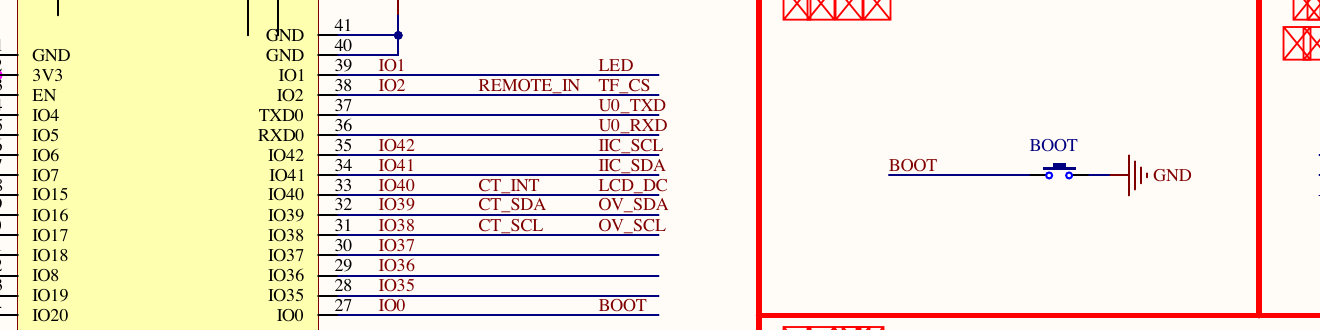
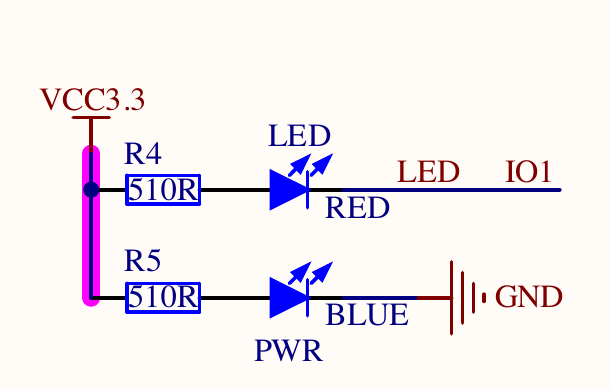
DNESP32S3 V1.2:BOOT 按下使 GPIO0 变低,程序启用内部上拉;GPIO1 低电平点亮 LED。无需外设。BOOT 也是启动配置引脚,实验时先正常启动,再按键,不要按住 BOOT 复位来测试业务。
3. 状态、事件和输出分别是什么
| 名称 | 本例内容 | 保存在哪里 |
|---|---|---|
| 状态 | OFF、ON、BLINK | mode |
| 输入事件 | 一次稳定按下 | key_poll() 返回值 |
| 时间基准 | 进入当前模式的时刻 | entered_at |
| 输出 | 此时 LED 应该亮还是灭 | on |
本例只有一个业务任务,不需要为了“有事件”而强行增加队列。变量由一个任务独占,状态转换也在同一处完成。第 12 课有多个生产者时再使用队列。
1// 枚举比散落在各处的 0、1、2 更容易表达业务含义。
2typedef enum { MODE_OFF, MODE_ON, MODE_BLINK } mode_t;
3
4if (key_poll(now)) {
5    mode = (mode + 1) % 3; // 一次事件只前进一个状态。
6    entered_at = now;     // 每次进入新状态重新建立时间基准。
7}
4. 消抖也要分成多次检查
第 03 课的消抖函数通过短暂 vTaskDelay() 再次确认电平。本课把等待改成时间戳,KEY BSP 提供:
1// now_us 来自单调时钟。函数立即返回,不在内部等待触点稳定。
2bool key_poll(int64_t now_us);
它保存原始电平、已经确认的稳定电平,以及原始电平最近变化的时间:
1if (raw != s_raw) {
2    s_raw = raw;
3    s_changed_at = now_us; // 每次抖动都会重新开始计时。
4}
5if (now_us - s_changed_at < 20000) return false;
电平连续稳定 20 ms 后才更新稳定状态。稳定下降沿产生一次按下事件;稳定松开后才允许下一次按下。这样松开抖动也不会立即重新武装按键。代码还避免把上电时已经按住的键当成新按下。
key_poll() 必须定期调用,不能两秒才检查一次。它的内部状态由扫描任务独占,不允许多个任务同时调用。
5. 按经过时间计算闪烁相位
1// now 和 entered_at 的单位都是微秒。
2bool on = mode == MODE_ON ||
3    (mode == MODE_BLINK && ((now - entered_at) / 500000) % 2 == 0);
进入 BLINK 后经过 0~499999 us,整数除法结果是 0,LED 点亮;经过 500000~999999 us,结果是 1,LED 熄灭;下一段结果变成 2,又点亮。
如果任务因别的工作迟到 20 ms,下次仍按真实经过时间计算,不会每次把延迟都叠加进周期。若系统迟到得太久,部分闪烁会被跳过;状态机不能恢复没有实际输出的历史边沿。
只有目标输出变化时才调用 led_set(),避免每轮重复写相同电平。
6. “非阻塞业务”为什么还有 delay
1// 相对上一轮计划唤醒时间,保持约 10 ms 的扫描节拍。
2vTaskDelayUntil(&wake, pdMS_TO_TICKS(10));
这里阻塞当前任务 10 ms 左右是主动让出 CPU。业务没有为了等待闪灯暂停 500 ms,按键检查一直按短节拍进行。这就是本课所说的非阻塞程序。
本工程设置 CONFIG_FREERTOS_HZ=1000,所以 10 ms 对应 10 个 tick。pdMS_TO_TICKS() 是换算宏,不是延时函数;真正阻塞的是 vTaskDelayUntil()。
若每轮业务长期超过 10 ms,固定周期循环可能赶不上计划,需要减少每轮工作量或把慢 I/O 交给其他任务。不能把此调用理解为保证任何负载下都能准时响应。
7. BSP、应用与工程注册
components/BSP/KEY 只输出按键事件,components/BSP/LED 只转换逻辑亮灭与 GPIO 电平。OFF/ON/BLINK 和 500 ms 间隔属于应用,保存在 main.c。
1# main 的依赖包括 BSP、单调时钟和任务 API。
2idf_component_register(SRCS "main.c" INCLUDE_DIRS "."
3    PRIV_REQUIRES BSP esp_timer freertos)
这里使用 esp_timer_get_time() 读取时间,没有创建 esp_timer 定时回调。读取单调时钟与申请一个周期定时器是两种不同操作。
8. 构建与实板验收
1# 激活环境后进入本课根目录。
2source ~/.espressif/tools/activate_idf_v5.5.5.sh
3cd ~/mycode/esp32-blog/examples/09-event-state-machine
4idf.py build
5# 替换为真实开发板端口。
6idf.py -p <实际串口> flash monitor
依次按 BOOT,日志应该显示 mode=1、mode=2、mode=0。观察常亮、500 ms 翻转和熄灭是否对应;按住两秒只切换一次;在闪烁刚开始和即将结束时按键,模式都应及时切换。
消抖时间 20 ms,加上约 10 ms 扫描粒度与调度延迟,响应不是零延迟,也不能仅靠这些配置声称实测响应一定小于某个数值。
进一步练习:增加“快闪”状态,修改状态转换和相位计算,不要增加长时间等待。能做到这一点,就理解了状态机保存进度的价值。
本课为基础补充,没有一一对应的官方实验源码。它复用了前面课程的 GPIO 约定,并以单任务状态所有权避免跨任务共享变量。