第 06 课用 esp_timer 产生周期事件。本课跟学教材第 15 章,让 GPTimer 的硬件计数器每隔 1 秒触发一次报警,再通过任务通知翻转红色 LED。
配套工程:examples/07-gptimer-periodic-led。本文使用 ESP-IDF v5.5.5 的 driver/gptimer.h。
构建结果见文末。本文的日志是预期格式,尚未对本课进行实板烧录或波形测量。工程可以编译,不等于硬件周期已经实测合格。
1. 硬件连接与实验现象
GPTimer 是片上资源,无需外接定时器。输出仍使用 DNESP32S3 V1.2 的 GPIO1 红色 LED。
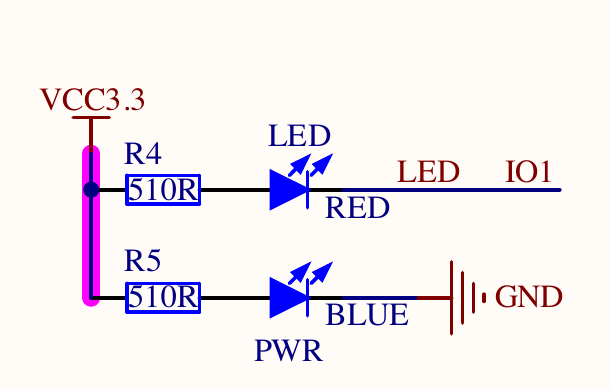
正点原子原理图:GPIO1 输出低电平时点亮红色 LED。BSP 的 led_set(true) 负责转换电平。
烧录后先熄灭,每隔约 1 秒翻转一次,因此一个完整亮灭周期是约 2 秒。BOOT 不参与本课。
这里要分清三个时间:计数器达到报警值的时刻、中断开始执行的时刻、LED 任务获得 CPU 的时刻。硬件自动重载决定下一次报警的基准;中断和任务仍可能延后执行。
2. 把时间换成计数值
本课使用向上计数,分辨率设置为 1 MHz:
1// 分辨率是每秒计数多少次,不是报警频率。
2gptimer_config_t config = {
3    .clk_src = GPTIMER_CLK_SRC_DEFAULT,
4    .direction = GPTIMER_COUNT_UP,
5    .resolution_hz = 1000000,
6};
一次计数对应 1 / 1000000 s = 1 us。计数从 0 到 1000000 需要 1 秒:
1gptimer_alarm_config_t alarm = {
2    .alarm_count = 1000000, // 达到此值时产生报警。
3    .reload_count = 0,     // 报警时重新装载为零。
4    .flags.auto_reload_on_alarm = true,
5};
向上计数时,周期为 (alarm_count - reload_count) / resolution_hz。例如把报警值改成 250000,就每隔 250 ms 报警一次。重载值和报警值不能相同。
自动重载发生在硬件侧。如果改成“任务醒来后再从零启动”,任务执行耗时也会加进周期,长期运行就容易产生漂移。
3. 初始化顺序与 BSP
工程结构如下:
107-gptimer-periodic-led/
2├── CMakeLists.txt
3├── sdkconfig.defaults
4├── components/BSP/
5│   ├── CMakeLists.txt
6│   ├── LED/led.c、led.h
7│   └── TICK/tick.c、tick.h
8└── main/main.c、CMakeLists.txt
TICK 暴露 tick_start(TaskHandle_t receiver),调用者提供接收通知的任务。模块依次创建定时器、注册回调、设置报警、使能、启动:
1// 下面是初始化顺序摘要,完整错误检查见 tick.c。
2ESP_ERROR_CHECK(gptimer_new_timer(&config, &timer));
3ESP_ERROR_CHECK(gptimer_register_event_callbacks(timer, &callbacks, receiver));
4ESP_ERROR_CHECK(gptimer_set_alarm_action(timer, &alarm));
5ESP_ERROR_CHECK(gptimer_enable(timer));
6ESP_ERROR_CHECK(gptimer_start(timer));
这里的 timer 和 callbacks 是顺序示意中的变量;直接构建仓库里的完整工程即可。注册回调必须在使能之前完成。若以后需要释放资源,按 stop → disable → del_timer 的顺序收尾,并保证任务句柄在回调停止之前有效。
1# INCLUDE_DIRS 导出头文件目录;PRIV_REQUIRES 声明实现所需驱动。
2idf_component_register(SRCS "LED/led.c" "TICK/tick.c"
3    INCLUDE_DIRS "LED" "TICK"
4    PRIV_REQUIRES esp_driver_gpio esp_driver_gptimer freertos)
ESP-IDF 默认会搜索工程根目录下的 components/,因此 main 声明 PRIV_REQUIRES BSP 后,就能找到 components/BSP/CMakeLists.txt。
4. 报警回调运行在 ISR
 1static bool on_alarm(gptimer_handle_t timer,
 2                     const gptimer_alarm_event_data_t *event, void *arg)
 3{
 4    (void)timer;
 5    (void)event;
 6    BaseType_t woken = pdFALSE;
 7    // ISR 发通知,不能使用普通任务版 xTaskNotifyGive()。
 8    vTaskNotifyGiveFromISR((TaskHandle_t)arg, &woken);
 9    // GPTimer 驱动会根据返回值请求切换任务。
10    return woken == pdTRUE;
11}
这与上一课默认 ESP_TIMER_TASK 回调的上下文不同。GPTimer 回调不能 vTaskDelay()、等队列、执行耗时打印或调用可能阻塞的业务。
本例没有启用 GPTimer 的 cache safe 选项。给函数加 IRAM_ATTR 也不能单独保证 Flash cache 关闭时整条调用链都安全;那需要同时检查回调、被调用函数和数据的位置。
5. 任务通知与测量边界
1// task 暂时未调度时,多次报警可以累计成一个通知计数。
2uint32_t count = ulTaskNotifyTake(pdTRUE, portMAX_DELAY);
3if (count & 1U) on = !on;
4ESP_ERROR_CHECK(led_set(on));
pdTRUE 使读取后清空累计计数。翻转偶数次等于没翻转,奇数次才改变最终状态。任务只输出最终电平,无法补回此前漏掉的物理闪光。
任务用 esp_timer_get_time() 打印两次处理之间的间隔,用来观察调度影响。它不能证明硬件报警的抖动有多小。需要测量边沿时,应另用 GPIO 标记 ISR,再用示波器或逻辑分析仪测量;标记本身也会引入开销。
6. 什么时候选 GPTimer
| 工具 | 本系列采用的回调上下文 | 适合的工作 |
|---|---|---|
vTaskDelayUntil() | 普通任务 | 毫秒级任务循环、传感器轮询 |
esp_timer 默认模式 | 高优先级公共任务 | 多个轻量周期任务、刷新通知 |
| GPTimer | ISR | 独立硬件计数、可控的报警与重载 |
| LEDC | 硬件持续输出 | 连续 PWM,避免逐边沿中断 |
选择 GPTimer 的原因是需要其计数和报警能力。把 GPIO 操作放回普通任务后,GPIO 边沿仍受调度影响;它不适合代替 LEDC 输出高频 PWM。
7. 构建、烧录与验收
1# 每个新终端先激活 ESP-IDF。
2source ~/.espressif/tools/activate_idf_v5.5.5.sh
3# 进入本课工程,默认配置已经选择 esp32s3。
4cd ~/mycode/esp32-blog/examples/07-gptimer-periodic-led
5idf.py build
6# 用插拔对比找到的实际串口替换占位值。
7idf.py -p <实际串口> flash monitor
8# 串口监视中按 Ctrl+] 退出。
预期格式如下,数值只表示示例:
1gptimer: alarms=1, task interval=1000xxx us, LED=1
2gptimer: alarms=1, task interval=999xxx us, LED=0
验收时检查:LED 每秒翻转;正常负载下 alarms 通常为 1;能解释为何日志不严格等于 1000000 us;把报警值改为 250000 后,翻转速度变为原来的 4 倍。
对照教材与本地官方 06_gptim:教材正文介绍新 GPTimer API,本地源码仍使用 driver/timer.h 的旧 Timer Group 接口。本课统一使用新驱动、自动重载和任务通知;官方源码在 ISR 中直接翻转 LED,因此两者的 GPIO 边沿测量含义不同。
API 依据:ESP-IDF v5.5.5 GPTimer 文档。
下一课:看门狗:发现并定位失去响应的任务。