第 05 课已经让普通任务通过通知协作。这一课跟学《DNESP32S3 使用指南(IDF 版)》第 14 章,使用 esp_timer 每隔 1 秒调度一次 LED 翻转。
教材和官方 05_esptim 工程直接在回调中执行 LED_TOGGLE()。这个实验可以运行,但它没有体现默认 ESP Timer 回调共享同一个高优先级任务的约束。本课保留同样的闪灯结果,同时把职责拆开:
esp_timer负责产生稳定的周期事件;- 回调只调用
xTaskNotifyGive(),不阻塞、不打印日志; led_task被通知唤醒后,再操作 GPIO、保存 LED 状态并打印实际间隔。
配套工程位于 examples/06-esp-timer-periodic-led/。
工程已在 macOS、ESP-IDF v5.5.5 下编译,并通过 /dev/cu.usbmodem31101 烧录到 DNESP32S3。Monitor 连续记录 9 次周期事件,第一次间隔为 1000090 us,之后为 999984~1000000 us,没有出现累计通知。日志确认 GPIO1 的逻辑状态每秒翻转,红色 LED 的物理明灭也已人工确认正常。
1. 硬件目标:仍然控制 GPIO1 红色 LED
ESP Timer 是 ESP32-S3 的片上资源,不需要外接信号线。本实验唯一使用的板外可见资源仍是 GPIO1 红色用户 LED。
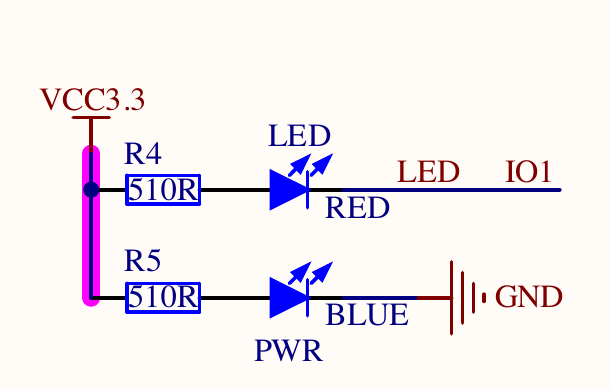
图 1:红色用户 LED 连接 GPIO1,并且低电平点亮。图源:正点原子 DNESP32S3 V1.2 原理图。
程序启动时 LED 熄灭,此后每隔 1 秒翻转一次:
| 时间 | GPIO1 逻辑状态 | LED |
|---|---|---|
| 启动 | 高电平 | 熄灭 |
| 约 1 秒 | 低电平 | 点亮 |
| 约 2 秒 | 高电平 | 熄灭 |
| 约 3 秒 | 低电平 | 点亮 |
这里的“周期为 1 秒”指每隔 1 秒改变一次状态。一个完整的亮灭循环需要约 2 秒。
2. vTaskDelay() 和 esp_timer 有什么区别
第 02、03、05 课已经多次使用:
1vTaskDelay(pdMS_TO_TICKS(1000));
它表达的是“让当前任务至少阻塞约 1000 ms”。任务恢复执行后还要完成自己的工作,再次调用延时,因此循环周期会包含代码执行和调度等待时间。
esp_timer_start_periodic() 则创建一条独立的周期时间线。周期参数使用微秒:
1esp_timer_start_periodic(timer, 1000000ULL); // 1 秒
图 2:时间单位只是选择依据之一,还要考虑回调延迟和业务需求。
| 工具 | 时间基础 | 适合做什么 |
|---|---|---|
vTaskDelay() | FreeRTOS tick | 让当前任务延时、降低轮询频率 |
xTaskDelayUntil() | FreeRTOS tick | tick 粒度的固定周期任务 |
esp_timer | 微秒,分辨率 1 μs | 单次延时、周期采样、软件超时 |
| GPTimer / RMT / LEDC | 专用硬件外设 | 更严格的时序、捕获、波形与 PWM |
ESP Timer 的时间分辨率是 1 μs,API 也使用微秒,但默认回调仍要等 esp_timer 任务得到调度。系统负载、其他定时器回调和 Flash 操作都可能让实际派发稍晚。需要产生严格硬件波形时,应选择 GPTimer、RMT 或 LEDC 等专用外设。
3. 默认回调不是“定时器中断函数”
esp_timer_create_args_t.dispatch_method 决定回调从哪里执行:
| 派发方式 | 回调上下文 | 特点 |
|---|---|---|
ESP_TIMER_TASK | 高优先级 esp_timer 任务 | 默认方式,所有回调串行执行 |
ESP_TIMER_ISR | 中断上下文 | 延迟更低,限制更多,需要配置支持 |
本课明确写出:
1.dispatch_method = ESP_TIMER_TASK,
因此 periodic_timer_callback() 是任务上下文回调,不是 ISR。它可以使用普通的 xTaskNotifyGive();如果改成 ESP_TIMER_ISR,就必须重新检查全部 API,使用相应的 ISR 安全版本,不能只改一个枚举值。
图 3:底层中断唤醒 ESP Timer 任务,ESP Timer 任务再串行调用各个回调。
默认派发方式下,某个回调如果执行大量日志、文件操作或长时间计算,会推迟排在后面的其他回调。因此本课把回调限制为一次任务通知。
4. 工程结构与组件依赖
本课不再使用按键,只复用 LED BSP:
 106-esp-timer-periodic-led/
 2├── CMakeLists.txt
 3├── sdkconfig.defaults
 4├── main/
 5│   ├── CMakeLists.txt
 6│   └── main.c                 # 定时器、回调、任务通知和业务逻辑
 7└── components/
 8    └── BSP/
 9        ├── CMakeLists.txt
10        └── LED/
11            ├── led.c          # GPIO1、低电平点亮
12            └── led.h
main/CMakeLists.txt 声明三个私有依赖:
1# main 使用 BSP、FreeRTOS 任务通知和 ESP Timer。
2idf_component_register(SRCS "main.c"
3                    INCLUDE_DIRS "."
4                    PRIV_REQUIRES BSP freertos esp_timer)
BSP来自工程的components/BSP/;freertos提供任务和任务通知;esp_timer提供高分辨率软件定时器。
5. 先写一个只发送通知的短回调
1static void periodic_timer_callback(void *arg)
2{
3    const TaskHandle_t led_task_handle = (TaskHandle_t)arg;
4    xTaskNotifyGive(led_task_handle);
5}
创建定时器时,arg 保存 LED 任务句柄。每次到期,ESP Timer 会把这个指针原样传给回调。回调因此不需要读取可变的全局任务句柄。
回调没有做这些事:
- 不调用
vTaskDelay()或等待队列; - 不直接翻转 GPIO;
- 不执行
ESP_LOGI(); - 不进行文件、网络或复杂计算。
任务通知值相当于计数器。即使 LED 任务暂时来不及运行,多次 xTaskNotifyGive() 也可以先累计,而不是只保留一个布尔标志。
6. LED 任务处理真正的工作
 1static void led_task(void *arg)
 2{
 3    (void)arg;
 4    bool led_on = false;
 5    uint32_t total_expirations = 0;
 6    int64_t previous_time_us = esp_timer_get_time();
 7
 8    while (1) {
 9        // 没有定时事件时阻塞,不占用 CPU 忙等。
10        const uint32_t expirations =
11            ulTaskNotifyTake(pdTRUE, portMAX_DELAY);
12
13        const int64_t now_us = esp_timer_get_time();
14        const int64_t elapsed_us = now_us - previous_time_us;
15        previous_time_us = now_us;
16
17        // 多次通知可能合并返回,因此按事件次数更新逻辑状态。
18        for (uint32_t i = 0; i < expirations; ++i) {
19            led_on = !led_on;
20        }
21
22        total_expirations += expirations;
23        ESP_ERROR_CHECK(led_set(led_on));
24
25        ESP_LOGI("esp_timer_demo",
26                 "handled=%" PRIu32 ", total=%" PRIu32
27                 ", elapsed=%" PRId64 " us, LED %s",
28                 expirations,
29                 total_expirations,
30                 elapsed_us,
31                 led_on ? "on" : "off");
32    }
33}
esp_timer_get_time() 返回 ESP Timer 初始化以来经过的微秒数。它不是日期时间,也没有时区概念;这里用相邻两次读取的差值观察实际处理间隔。
正常情况下 expirations 为 1。如果它大于 1,说明 LED 任务开始处理前已经累计了多次到期。循环按次数翻转,能够保留事件数量的奇偶结果;日志也会直接暴露处理落后,而不是悄悄隐藏。
7. 创建并启动周期定时器
关键初始化代码如下:
 1#define TIMER_PERIOD_US 1000000ULL
 2
 3static esp_timer_handle_t s_periodic_timer;
 4
 5void app_main(void)
 6{
 7    TaskHandle_t led_task_handle = NULL;
 8
 9    ESP_ERROR_CHECK(led_init());
10
11    // 先创建接收通知的任务,才能把有效句柄交给回调。
12    ESP_ERROR_CHECK(
13        xTaskCreate(led_task, "led_task", 3072, NULL, 5,
14                    &led_task_handle) == pdPASS
15            ? ESP_OK
16            : ESP_ERR_NO_MEM);
17
18    const esp_timer_create_args_t timer_args = {
19        .callback = periodic_timer_callback,
20        .arg = led_task_handle,
21        .dispatch_method = ESP_TIMER_TASK,
22        .name = "periodic_led",
23    };
24
25    ESP_ERROR_CHECK(esp_timer_create(&timer_args, &s_periodic_timer));
26    ESP_ERROR_CHECK(
27        esp_timer_start_periodic(s_periodic_timer, TIMER_PERIOD_US));
28
29    ESP_LOGI("esp_timer_demo",
30             "Started periodic timer: period=%" PRIu64 " us",
31             TIMER_PERIOD_US);
32}
顺序不能随意调换:
- 初始化 LED;
- 创建 LED 任务并取得句柄;
- 创建 ESP Timer 实例;
- 启动周期定时器。
如果先启动定时器,回调可能在任务句柄有效之前发生。先建立消费者,再启动事件源,可以避免这种启动竞争。
单次定时器和周期定时器
同一个定时器实例启动时可以选择一种模式:
1// 500 ms 后只回调一次,回调结束后停止。
2esp_timer_start_once(timer, 500000);
3
4// 每 500 ms 回调一次,直到显式停止。
5esp_timer_start_periodic(timer, 500000);
已经运行的定时器不能再次调用普通 start API。要改变周期,可以:
1ESP_ERROR_CHECK(esp_timer_restart(timer, 250000));
不再使用时,按生命周期停止并删除:
1ESP_ERROR_CHECK(esp_timer_stop(timer));
2ESP_ERROR_CHECK(esp_timer_delete(timer));
本实验需要一直闪烁,所以定时器在程序生命周期内保持运行。
8. 编译、烧录和观察实际间隔
 1# 每个新终端都先激活 ESP-IDF v5.5.5。
 2source "$HOME/.espressif/tools/activate_idf_v5.5.5.sh"
 3
 4# 新工程首次设置目标,然后编译。
 5idf.py set-target esp32s3
 6idf.py build
 7
 8# 查找开发板实际串口,再编译、烧录并打开 Monitor。
 9find /dev -maxdepth 1 -name 'cu.*' -print | sort
10idf.py -p /dev/cu.usbmodem31101 flash monitor
本次实测启动日志:
1I (...) app_init: Project name:     06-esp-timer-periodic-led
2I (...) app_init: ESP-IDF:          v5.5.5
3I (259) esp_timer_demo: Started periodic timer: period=1000000 us
4I (259) main_task: Returned from app_main()
随后连续得到:
1I (1259) esp_timer_demo: handled=1, total=1, elapsed=1000090 us, LED on
2I (2259) esp_timer_demo: handled=1, total=2, elapsed=999984 us, LED off
3I (3259) esp_timer_demo: handled=1, total=3, elapsed=1000000 us, LED on
4I (4259) esp_timer_demo: handled=1, total=4, elapsed=1000000 us, LED off
5I (5259) esp_timer_demo: handled=1, total=5, elapsed=1000000 us, LED on
日志说明:
- 周期事件持续发生,
app_main()返回没有停止定时器; - 每次
handled=1,LED 任务没有积压多个通知; - 相邻处理间隔接近 1,000,000 μs;
- LED 逻辑状态按
on → off → on翻转。
实板验收清单:
- 启动后红色 LED 初始熄灭;
- 约 1 秒后点亮,再过约 1 秒熄灭;
- 串口每秒输出一条日志,
total连续递增; handled持续为1,没有周期事件积压;elapsed接近1000000 us,并允许存在少量调度误差。
idf.py build 已通过,固件大小为 0x308a0 字节,应用分区剩余 81%;烧录和 Flash 哈希校验通过。Monitor 已验证第 3~5 项,并连续观察到 9 次事件;红色 LED 每秒正常翻转也已人工确认。以上 5 项全部通过。
9. 和教材官方工程对答案
| 项目 | 官方 05_esptim | 本课工程 | 原因 |
|---|---|---|---|
| 工程名 | 00_basic | 06-esp-timer-periodic-led | 日志能直接识别课程 |
| 周期 | 1,000,000 μs | 1,000,000 μs | 保留教材实验现象 |
| 派发方式 | 未写,默认 ESP_TIMER_TASK | 显式写 ESP_TIMER_TASK | 明确回调上下文 |
| 回调工作 | 直接 LED_TOGGLE() | 只发送任务通知 | 避免拖慢共享回调任务 |
| LED 状态 | 读取 GPIO 后取反 | 由 LED 任务保存逻辑状态 | 单一任务拥有状态,更容易推理 |
| 错误处理 | 未检查返回值 | 全部 ESP_ERROR_CHECK() | 创建或启动失败立即暴露 |
| 定时器句柄 | 初始化函数的局部变量 | 文件内静态句柄 | 后续可停止、重启或删除 |
| 运行观测 | 无串口周期数据 | 输出通知数和实际间隔 | 可以验证调度是否积压 |
教材把这个默认回调称为“中断回调函数”。按照 ESP-IDF v5.5.5 的实际机制,默认 ESP_TIMER_TASK 是底层 ISR 唤醒 ESP Timer 任务,再由该任务执行回调。只有显式使用 ESP_TIMER_ISR 时,用户回调才直接运行在中断上下文。
10. 常见问题
LED 每秒改变一次,为什么完整闪烁周期是两秒
因为一次回调只改变一次状态:第 1 秒从灭到亮,第 2 秒从亮到灭。亮和灭构成一个完整周期。
elapsed 为什么不是永远精确等于 1,000,000
到期时刻和 LED 任务真正开始运行之间存在回调派发、任务通知和调度延迟。微秒分辨率允许精细记录时间,不代表软件业务会零延迟执行。
为什么不在回调里打印日志
默认 ESP Timer 回调在同一个任务中串行执行。日志输出可能耗时,会推迟其他定时器回调。通知普通任务后再记录日志,可以把共享回调任务尽快释放。
为什么回调里用 xTaskNotifyGive(),不是 xTaskNotifyGiveFromISR()
因为本课明确选择 ESP_TIMER_TASK,回调运行在任务上下文。ISR 版本留给真正的中断上下文,不能根据函数名字里有“timer”就误判。
11. 小结
本课建立了一个以后可以复用的周期调度结构:
1ESP Timer 每 1 秒到期
2    ↓ 默认 ESP_TIMER_TASK 回调
3短回调发送任务通知
4    ↓ FreeRTOS 调度
5led_task 翻转 GPIO1 并记录实际间隔
核心规则有三条:
esp_timer的周期单位是微秒,但软件派发仍可能有延迟;- 默认回调运行在共享的 ESP Timer 任务中,应保持短小且不阻塞;
- GPIO、日志和复杂业务交给普通任务,回调只负责发出事件。
下一课进入 GPTimer,比较专用硬件定时器与 ESP Timer 软件服务在配置方式、事件回调和实时性上的差异。
参考资料
- 《DNESP32S3 使用指南(IDF 版)》第 14 章 ESPTIMER 实验
- 正点原子官方
05_esptim工程(本地课程资料) - ESP-IDF v5.5.5:ESP Timer 高分辨率定时器
- ESP-IDF v5.5.5:FreeRTOS(IDF)